В Швейцарии создали роботизированную руку, которая самостоятельно ходит на пальцах (видео)
В последние годы гуманоидные роботы достигли огромного прогресса благодаря развитию миниатюрных электромоторов, которые позволили встроить их в суставы, а также искусственного интеллекта, позволяющего им логически анализировать окружающую обстановку и корректировать свои действия.
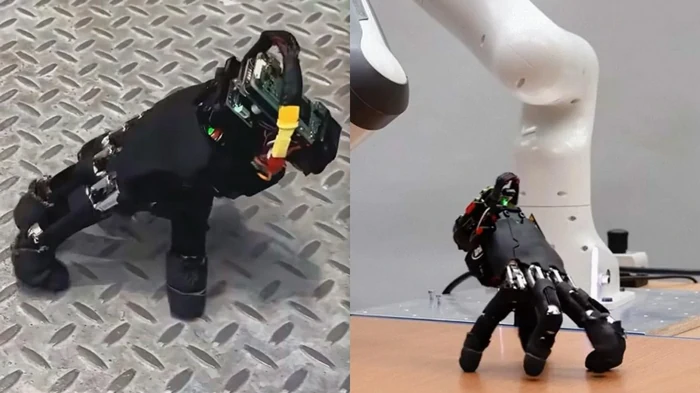
Как пишет PiataAuto.md, команда инженеров из университета ETH Zurich в Швейцарии создала роботизированную руку, которая может передвигаться самостоятельно. По их словам, эта рука может оказаться очень полезной для доступа в узкие места и труднодоступные пространства, куда не могут проникнуть даже четвероногие роботы.
Самой сложной задачей было обеспечить равновесие и передвижение роботизированной руки с помощью пяти пальцев. По словам инженеров, главная сложность подвижной руки заключается в том, что она должна опираться на пять элементов разного размера, а не на две одинаковые опоры. А это означает необходимость разработки гораздо более сложных алгоритмов поддержания равновесия и передвижения в различных условиях.
Команда инженеров взяла за основу китайскую роботизированную руку, произведенную компанией Wuji. Эта китайская компания разработала руку с собственными электромоторами и 20 точками сочленения. Электромоторы небольшие, оснащены самоблокирующимися механизмами и способны реагировать за миллисекунды. Однако эта рука предназначалась для компаний-производителей гуманоидных роботов, которые могли бы приобретать её у поставщика в качестве комплектующей и интегрировать в своих роботов.
Швейцарцы оснастили руку дополнительным модулем, содержащим батарею для питания двигателей, несколько датчиков, в том числе гироскопические, и компьютер для обработки всех данных. Вес оригинальной руки составлял менее 600 г, но с швейцарским оборудованием она весит более 800 г.
Затем швейцарские инженеры создали цифровую модель руки и внедрили в неё физику всех суставов, массы, трение и задержки контроллера. Эта цифровая модель затем прошла множество симуляций, в ходе которых она падала и училась, какие движения помогают ей сохранять равновесие: какими пальцами, под каким углом, с какой синхронизацией и последовательностью.
Процесс обучения оценивался баллами по различным заданным базовым параметрам, и в итоге, без ручного задания точных параметров, рука научилась, какие движения ей нужно совершать, чтобы контролировать себя и передвигаться по различным поверхностям.
В издании подчеркнули, что в итоге рука смогла стать полностью самостоятельной и научиться передвигаться по различным поверхностям. А если она падает, то знает, как подняться.
Рука способна передвигаться со скоростью 9,3 см/с и полагается на собственные датчики. В нынешней экспериментальной версии рука не оснащена видеокамерой, но во время демонстрации использовалась внешняя видеокамера, передававшая ей данные.
Команда инженеров в восторге от результата и заявляет, что даже они не могут полностью представить себе весь спектр областей, где может быть применено их изобретение, но огромный опыт, полученный в ходе этой работы, в том числе в обучении руки удерживать равновесие с помощью пяти разных пальцев, является исключительно ценным.

| Комментарии (0) |